📐 Matemáticas y medidas Escalas de evaluación
¿Cómo saber cuántas soluciones tiene un sistema de ecuaciones?
Respuesta corta
El estudio de los sistemas de ecuaciones constituye uno de los pilares fundamentales del álgebra lineal y de las matemáticas aplicadas. Desde la economía y la física hasta la ingeniería moderna y la ciencia de datos, modelar situaciones complejas requiere relacionar múltiples variables de manera simultánea.
En pocas palabras
- Para entender cuántas soluciones puede tener un sistema, primero debemos definir qué significa "solución" en este contexto.
- Una de las herramientas mentales más potentes para comprender los sistemas de ecuaciones es la geometría analítica.
- Cuando nos alejamos del plano visual y nos adentramos en sistemas con múltiples variables, necesitamos herramientas algebraicas rigurosas para determinar el número de soluciones sin necesidad de graficar.
- Un Sistema Compatible Determinado representa el escenario ideal en la modelación matemática: las condiciones impuestas son suficientes y necesarias para fijar un resultado único, sin ambigüedades ni redundancias.
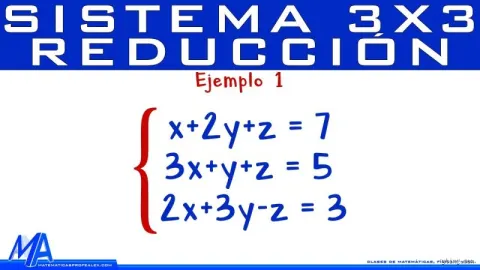
- Cuando escalamos a sistemas más grandes —por ejemplo, con tres, cuatro o cientos de variables— el método gráfico deja de ser útil debido a las limitaciones de la visualización humana en más de tres dimensiones.
En este artículo
- El concepto fundamental: ¿Qué es una solución y qué tipos existen?
- La interpretación geométrica: El poder de visualizar el álgebra
- El análisis algebraico: Pendientes, rangos y determinantes
- Profundizando en el caso 1: el sistema compatible determinado
- El poder del álgebra lineal: El Teorema de Rouché-Fröbenius y las matrices
- Sistemas con parámetros: Cuando el número de soluciones es variable
- El territorio desconocido: Sistemas de ecuaciones no lineales
- Conclusión y guía rápida para el experto
Responder a esta interrogante no solo ahorra tiempo de cálculo, sino que revela la naturaleza intrínseca del problema que estamos modelando.
El concepto fundamental: ¿Qué es una solución y qué tipos existen?
Para entender cuántas soluciones puede tener un sistema, primero debemos definir qué significa "solución" en este contexto. Una solución de un sistema de ecuaciones es un conjunto de valores para las incógnitas (por ejemplo, x,y,zx, y, zx,y,z) que satisface simultáneamente todas y cada una de las ecuaciones que componen el sistema.
Dependiendo de cómo se comporten estas ecuaciones entre sí, nos encontraremos ante tres escenarios posibles en el vasto universo de los sistemas lineales:
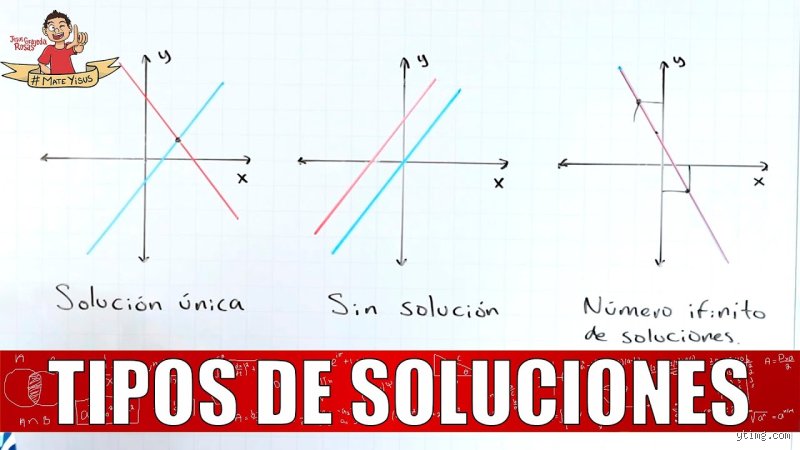
Sistema Compatible Determinado (SCD): El sistema posee una única solución. Las ecuaciones representan líneas (o hiperplanos) que se cruzan en un punto exacto del espacio.
Sistema Compatible Indeterminado (SCI): El sistema posee infinitas soluciones. Las ecuaciones describen la misma línea, plano o región, superponiéndose de manera continua.
Sistema Incompatible (SI): El sistema no tiene solución. Las ecuaciones representan elementos paralelos que jamás se cruzan, generando una contradicción matemática insalvable.
La siguiente tabla resume esta clasificación fundamental:
| Tipo de Sistema | Número de Soluciones | Interpretación Geométrica (2x2) | Consistencia Algebraica |
|---|---|---|---|
| Compatible Determinado | Exactamente una | Dos rectas secantes que se cortan en un punto | Consistente e independiente |
| Compatible Indeterminado | Infinitas | Dos rectas coincidentes (la misma recta) | Consistente y dependiente |
| Incompatible | Ninguna | Dos rectas estrictamente paralelas | Inconsistente |
La interpretación geométrica: El poder de visualizar el álgebra
Una de las herramientas mentales más potentes para comprender los sistemas de ecuaciones es la geometría analítica. Consideremos el caso más sencillo y común: un sistema de dos ecuaciones lineales con dos incógnitas (2×22 imes 22×2):
{a1x+b1y=c1a2x+b2y=c2\begin{cases} a_1x + b_1y = c_1 \ a_2x + b_2y = c_2 \end{cases}{a1x+b1y=c1a2x+b2y=c2
Cada una de estas ecuaciones lineales representa una línea recta en el plano cartesiano bidimensional. Cuando planteamos el sistema, estamos buscando los puntos (x,y)(x, y)(x,y) que pertenecen simultáneamente a ambas rectas.
Si las rectas se cruzan en un único punto: Existe un único par ordenado (x0,y0)(x_0, y_0)(x0,y0) que satisface ambas ecuaciones. Esto corresponde a un Sistema Compatible Determinado.
Si las rectas son exactamente la misma: Cualquier punto de la recta es solución, lo que nos da infinitas soluciones (Sistema Compatible Indeterminado).
Si las rectas son paralelas y nunca se encuentran: No hay ningún punto en común, por lo que el sistema carece de solución (Sistema Incompatible).
Esta intuición geométrica se extiende a dimensiones superiores (3×33 imes 33×3 con planos en el espacio tridimensional, o nnn-dimensiones con hiperplanos), donde la lógica de intersección se mantiene intacta aunque pierda nuestra capacidad de visualización directa.
El análisis algebraico: Pendientes, rangos y determinantes
Cuando nos alejamos del plano visual y nos adentramos en sistemas con múltiples variables, necesitamos herramientas algebraicas rigurosas para determinar el número de soluciones sin necesidad de graficar.
El enfoque de las pendientes (para sistemas 2x2)
En un sistema lineal de dos variables, podemos despejar la variable yyy para llevar las ecuaciones a su forma pendiente-ordenada al origen (y=mx+by = mx + by=mx+b):
Si las pendientes m1m_1m1 y m2m_2m2 son diferentes (m1≠m2m_1 eq m_2m1=m2), las rectas obligatoriamente se cruzarán en algún punto: Solución única.
Si las pendientes son iguales (m1=m2m_1 = m_2m1=m2) pero las ordenadas al origen (b1b_1b1 y b2b_2b2) son distintas, las rectas son paralelas: Sin solución.
Si tanto las pendientes como las ordenadas al origen son idénticas (m1=m2m_1 = m_2m1=m2 y b1=b2b_1 = b_2b1=b2), las ecuaciones son equivalentes: Infinitas soluciones.
El uso de matrices y determinantes
Para sistemas cuadrados (igual número de ecuaciones que de incógnitas), el cálculo del determinante de la matriz de coeficientes AAA es un indicador inmediato y elegante:
Si det(A)≠0\det(A) eq 0det(A)=0: El sistema tiene solución única (compatible determinado). La matriz es invertible.
Si det(A)=0\det(A) = 0det(A)=0: El sistema puede ser compatible indeterminado o incompatible, por lo que se requiere un análisis adicional (como el teorema de Rouché-Frobenius o el método de Gauss) para distinguir entre ambos casos.
Profundizando en el caso 1: el sistema compatible determinado
Un Sistema Compatible Determinado representa el escenario ideal en la modelación matemática: las condiciones impuestas son suficientes y necesarias para fijar un resultado único, sin ambigüedades ni redundancias.
Ejemplo práctico y análisis
Imaginemos el siguiente sistema sencillo:
{2x+y=7x−y=2\begin{cases} 2x + y = 7 \ x - y = 2 \end{cases}{2x+y=7x−y=2
Paso 1: Verificación mediante determinantes. La matriz de coeficientes es:
A=(211−1)A = \begin{pmatrix} 2 & 1 \ 1 & -1 \end{pmatrix}A=(211−1)
Calculamos su determinante:
det(A)=(2)(−1)−(1)(1)=−2−1=−3\det(A) = (2)(-1) - (1)(1) = -2 - 1 = -3det(A)=(2)(−1)−(1)(1)=−2−1=−3
Dado que det(A)=−3≠0\det(A) = -3 eq 0det(A)=−3=0, sabemos con absoluta certeza que el sistema es un Sistema Compatible Determinado y posee una única solución.
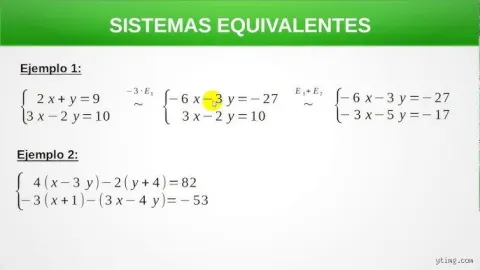
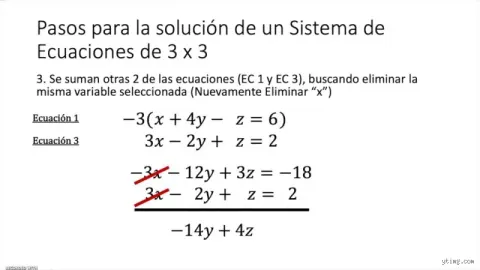
Paso 2: Resolución rápida por reducción. Sumamos ambas ecuaciones directamente:
(2x+y)+(x−y)=7+2(2x + y) + (x - y) = 7 + 2(2x+y)+(x−y)=7+2
3x=9 ⟹ x=33x = 9 \implies x = 33x=9⟹x=3
Sustituyendo x=3x = 3x=3 en la segunda ecuación (3−y=23 - y = 23−y=2), obtenemos y=1y = 1y=1. La única solución es el punto (3,1)(3, 1)(3,1). Geométricamente, son dos rectas que se intersectan exactamente en las coordenadas cartesianas (3,1)(3, 1)(3,1).
En la siguiente sección de este artículo abordaremos en detalle los escenarios más complejos: los Sistemas Compatibles Indeterminados (cuando las ecuaciones nos brindan información redundante y se despliegan infinitas soluciones) y los Sistemas Incompatibles (donde los modelos colisionan en contradicciones lógicas), además de extender estos criterios al álgebra matricial avanzada.
...(Continuación del artículo especializado)
El poder del álgebra lineal: El Teorema de Rouché-Fröbenius y las matrices
Cuando escalamos a sistemas más grandes —por ejemplo, con tres, cuatro o cientos de variables— el método gráfico deja de ser útil debido a las limitaciones de la visualización humana en más de tres dimensiones. Es aquí donde el álgebra lineal y el Teorema de Rouché-Fröbenius se convierten en herramientas indispensables para determinar el número de soluciones sin necesidad de resolver el sistema por completo.
Para aplicar este enfoque, transformamos el sistema de ecuaciones lineales en su forma matricial:
A⋅X=BA \cdot X = BA⋅X=B
Donde AAA es la matriz de coeficientes, XXX es el vector de incógnitas y BBB es el vector de términos independientes. Al unir la matriz AAA con la columna BBB, obtenemos la llamada matriz ampliada (o aumentada), denotada como (A∣B)(A\vert{}B)(A∣B).
El Teorema de Rouché-Fröbenius establece una regla categórica basada en el rango de estas matrices (el número de filas o columnas linealmente independientes):
Sistema Compatible Determinado (Solución Única): El rango de la matriz de coeficientes AAA es igual al rango de la matriz ampliada (A∣B)(A\vert{}B)(A∣B) y, además, este valor es igual al número total de incógnitas (nnn).
Rang(A)=Rang(A∣B)=n ext{Rang}(A) = ext{Rang}(A\vert{}B) = nRang(A)=Rang(A∣B)=nSistema Compatible Indeterminado (Infinitas Soluciones): El rango de la matriz AAA es igual al rango de la matriz ampliada (A∣B)(A\vert{}B)(A∣B), pero este valor es menor que el número de incógnitas (nnn). La diferencia (n−Rang(A)n - ext{Rang}(A)n−Rang(A)) indica exactamente cuántos grados de libertad o parámetros libres tendrá la solución general.
Rang(A)=Rang(A∣B)<n ext{Rang}(A) = ext{Rang}(A\vert{}B) < nRang(A)=Rang(A∣B)<nSistema Incompatible (Sin Solución): El rango de la matriz de coeficientes AAA es estrictamente menor que el rango de la matriz ampliada (A∣B)(A\vert{}B)(A∣B). Esto ocurre cuando una operación elemental revela una contradicción matemática del tipo 0=50 = 50=5.
Rang(A)≠Rang(A∣B) ext{Rang}(A) eq ext{Rang}(A\vert{}B)Rang(A)=Rang(A∣B)
Sistemas con parámetros: Cuando el número de soluciones es variable
Uno de los retos más fascinantes en el estudio de los sistemas de ecuaciones aparece cuando introducimos parámetros (letras como kkk, mmm o aaa) dentro de los coeficientes o términos independientes. En estos escenarios, el sistema no tiene una única respuesta estática; el número de soluciones cambia dependiendo del valor que adopte el parámetro.
Consideremos un sistema genérico donde aparece un parámetro kkk. Para resolverlo y determinar su comportamiento, el procedimiento experto sigue estos pasos:
Escalonar la matriz ampliada mediante el método de Gauss, tratando al parámetro kkk como una constante algebraica durante las operaciones de fila.
Identificar los valores críticos del parámetro, es decir, aquellos números que hacen que los coeficientes principales de la diagonal se anulen (por ejemplo, expresiones del tipo k−2=0k-2 = 0k−2=0, lo que implica k=2k = 2k=2).
Analizar los casos por separado:
Sustituir el valor crítico en la matriz escalonada para observar si se genera una fila de ceros en la matriz de coeficientes acompañada de un número distinto de cero en la matriz ampliada (lo que indica incompatibilidad).
Comprobar qué sucede cuando el parámetro toma cualquier otro valor real diferente al crítico.
Este análisis paramétrico demuestra que la cantidad de soluciones no es caprichosa, sino una función directa de la estructura interna del sistema algebraico.
El territorio desconocido: Sistemas de ecuaciones no lineales
Hasta ahora hemos enfocado gran parte del análisis en ecuaciones lineales (donde las variables están elevadas únicamente a la potencia 1 y no se multiplican entre sí). Sin embargo, ¿qué ocurre cuando entran en juego curvas, circunferencias, funciones exponenciales o productos de variables? Hablamos entonces de sistemas no lineales.
En estos sistemas, la intuición geométrica cambia radicalmente:
Un sistema formado por una línea recta y una circunferencia puede tener cero, una (punto de tangencia) o dos soluciones (puntos de intersección).
Dos circunferencias en un plano pueden cruzarse en cero, uno, dos puntos, o coincidir en infinitos puntos si son idénticas.
Los polinomios de grado superior pueden generar múltiples puntos de cruce complejos.
El Teorema de Bézout como guía superior
En el ámbito de la geometría algebraica, el Teorema de Bézout ofrece una cota superior fascinante para el número de soluciones de un sistema de ecuaciones polinómicas algebraicas en el plano proyectivo complejo. Dicho teorema establece que dos curvas algebraicas planas de grados d1d_1d1 y d2d_2d2 que no comparten componentes comunes se cortan exactamente en d1×d2d_1 imes d_2d1×d2 puntos (contando las multiplicidades y considerando las soluciones en el campo complejo).
Por ejemplo, si intersectamos una elipse (ecuación de segundo grado, d1=2d_1 = 2d1=2) con una parábola (ecuación de segundo grado, d2=2d_2 = 2d2=2), el teorema nos indica que como máximo existiran 2×2=42 imes 2 = 42×2=4 soluciones reales y complejas combinadas.
Conclusión y guía rápida para el experto
Saber cuántas soluciones tiene un sistema de ecuaciones requiere dejar de lado la memorización ciega y adoptar una perspectiva analítica estructurada. A modo de síntesis definitiva, podemos recopilar los métodos de evaluación según la naturaleza del problema:
| Tipo de Sistema | Herramienta de Análisis Principal | Posibles Resultados de Solución |
|---|---|---|
| Lineal 2x2 (Geométrico) | Pendientes y ordenadas al origen | Única (rectas secantes) Ninguna (rectas paralelas) Infinitas (rectas coincidentes) |
| Lineal General (m×n) | Teorema de Rouché-Fröbenius (Rangos) | Única (Rang=n) Infinitas (Rang<n) Ninguna (Rang(A)=Rang(A∣B)) |
| Con Parámetros | Determinantes y Eliminación de Gauss | Soluciones variables según los valores críticos del parámetro |
| No Lineales | Sustitución, Gráficas y Teorema de Bézout | Desde cero hasta un número acotado por el grado de los polinomios |
Dominar estos conceptos no solo permite resolver ejercicios académicos con precisión quirúrgica, sino que otorga la capacidad de modelar fenómenos complejos del mundo real, desde la optimización económica en cadenas de suministro hasta la física cuántica y la ingeniería moderna, comprendiendo de antemano si las respuestas que buscamos son únicas, múltiples o si simplemente el modelo plantea una contradicción insoluble.