❤️ Familia y relaciones Hijos y crianza
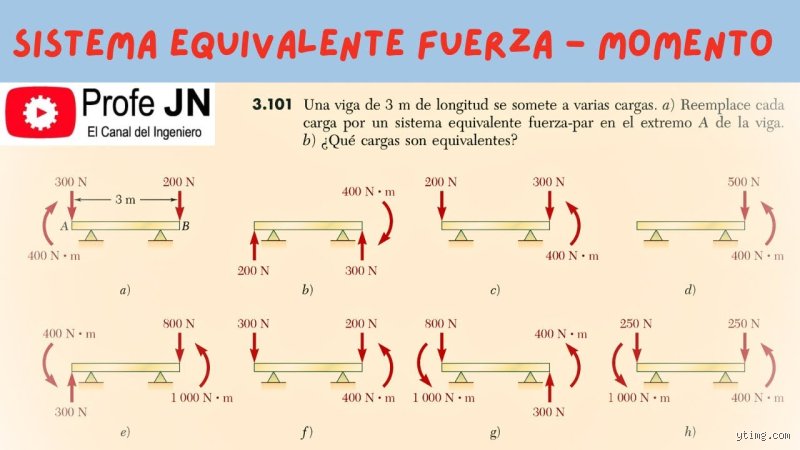
¿Cuál es la fórmula para el sistema de fuerzas equivalente?
Análisis Avanzado en Mecánica Estructural: ¿Cuál es la Fórmula y el Principio Fundamental para el Sistema de Fuerzas Equivalente?
Respuesta corta
En el estudio de la mecánica de sólidos rígidos y la estática aplicada, uno de los conceptos más potentes y transformadores es la reducción de sistemas de fuerzas complejos a formas más simples y manejables.
En pocas palabras
- Para comprender la fórmula y la metodología detrás de un sistema equivalente, primero debemos establecer con precisión qué significa el término equivalencia en el contexto de la mecánica clásica.
- Cualquier sistema general de fuerzas y momentos que actúe sobre un cuerpo rígido puede reducirse siempre a un sistema equivalente de una única fuerza y un único par actuando en un punto específico OOO.
- Dependiendo de la disposición espacial de las fuerzas, el sistema general puede simplificarse aún más, eliminando la necesidad de un par de momentos puro.
- Hasta aquí hemos establecido las bases matemáticas y vectoriales que definen la reducción de sistemas de fuerzas y las fórmulas analíticas fundamentales para calcular la fuerza y el momento equivalentes.
- El análisis general tridimensional de un sistema de fuerzas es robusto, pero en una gran cantidad de aplicaciones prácticas de la ingeniería civil, mecánica y arquitectura, el problema se reduce al plano (2D).
En este artículo
- Fundamentos teóricos: ¿qué es un sistema de fuerzas equivalente?
- La formulación matemática general
- Reducción a un sistema de Fuerza-Par en un punto arbitrario
- Casos particulares y simplificación geométrica
- Avance de la segunda parte
- Casos particulares y simplificaciones en el plano
- Resolución de un caso práctico paso a paso
- Errores comunes en el cálculo de sistemas equivalentes
- La clave para dominar la estática y el diseño estructural
Fundamentos teóricos: ¿qué es un sistema de fuerzas equivalente?
Para comprender la fórmula y la metodología detrás de un sistema equivalente, primero debemos establecer con precisión qué significa el término equivalencia en el contexto de la mecánica clásica.
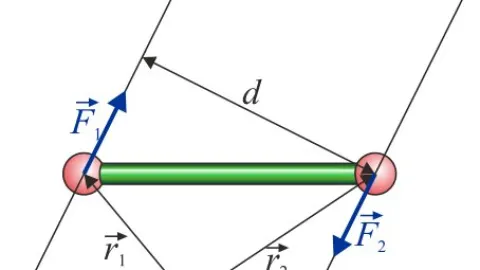
Dos sistemas de fuerzas se consideran estáticamente equivalentes si producen exactamente el mismo efecto externo sobre un cuerpo rígido. Esto significa que si aplicamos cualquiera de los dos sistemas sobre el mismo cuerpo inicialmente en reposo o en movimiento, la resultante del movimiento (tanto la aceleración traslacional como la rotacional) será idéntica.
En términos matemáticos, la equivalencia se basa en dos principios fundamentales de la estática:
La resultante de fuerzas (R⃗\vec{R}R): La suma vectorial de todas las fuerzas del sistema original debe ser igual a la suma vectorial de las fuerzas del sistema equivalente.
El momento resultante (M⃗O\vec{M}_OMO): La suma de los momentos de todas las fuerzas del sistema original con respecto a un punto de referencia arbitrario OOO debe ser igual al momento del sistema equivalente respecto al mismo punto.
El principio de transmisibilidad y los vectores deslizantes
Las fuerzas que actúan sobre un cuerpo rígido pueden considerarse como vectores deslizantes. Esto implica que una fuerza puede desplazarse a lo largo de su propia línea de acción sin alterar el estado de equilibrio o el movimiento del cuerpo rígido. Sin embargo, cuando las líneas de acción de las fuerzas no concurren en un mismo punto, no podemos simplemente sumarlas algebraicamente. Se generan efectos de rotación que deben ser contabilizados mediante la introducción de momentos de fuerza o pares (couples).
La formulación matemática general
Consideremos un cuerpo rígido sobre el cual actúa un sistema general de fuerzas espaciales concurrentes y no concurrentes, denotado por un conjunto de vectores de fuerza F⃗1,F⃗2,…,F⃗n\vec{F}_1, \vec{F}_2, \dots, \vec{F}_nF1,F2,…,Fn, aplicados en puntos cuyos vectores de posición respecto a un origen común OOO son r⃗1,r⃗2,…,r⃗n\vec{r}_1, \vec{r}_2, \dots, \vec{r}_nr1,r2,…,rn. Asimismo, el sistema puede incluir un conjunto de pares de momentos puros C⃗1,C⃗2,…,C⃗m\vec{C}_1, \vec{C}_2, \dots, \vec{C}_mC1,C2,…,Cm.
A. La fuerza resultante (R⃗\vec{R}R)
La primera componente de la equivalencia es la fuerza resultante global del sistema. Se obtiene mediante la suma vectorial directa de todas las fuerzas individuales:
R⃗=∑i=1nF⃗i\vec{R} = \sum_{i=1}^{n} \vec{F}_iR=i=1∑nFi
En componentes cartesianas tridimensionales (x,y,zx, y, zx,y,z), esta ecuación se desglosa en tres escalares independientes:
Rx=∑Fix,Ry=∑Fiy,Rz=∑FizR_x = \sum F_{ix}, \quad R_y = \sum F_{iy}, \quad R_z = \sum F_{iz}Rx=∑Fix,Ry=∑Fiy,Rz=∑Fiz
Esta fuerza resultante R⃗\vec{R}R representa la tendencia del sistema a provocar un movimiento de traslación en el cuerpo rígido.
B. El momento resultante con respecto a un punto OOO (M⃗O\vec{M}_OMO)
Debido a que las fuerzas originales no necesariamente actúan sobre el mismo punto, la traslación de estas fuerzas a un punto de reducción común OOO genera momentos adicionales. El momento resultante respecto al punto OOO se calcula sumando los momentos individuales de cada fuerza (mediante el producto vectorial de la posición y la fuerza) más cualquier par de momentos puros presentes en el sistema:
M⃗O=∑i=1n(r⃗i×F⃗i)+∑j=1mC⃗j\vec{M}_O = \sum_{i=1}^{n} (\vec{r}_i imes \vec{F}_i) + \sum_{j=1}^{m} \vec{C}_jMO=i=1∑n(ri×Fi)+j=1∑mCj
Esta ecuación es el núcleo conceptual de la reducción de fuerzas. Cada término r⃗i×F⃗i\vec{r}_i imes \vec{F}_iri×Fi cuantifica la capacidad de la fuerza F⃗i\vec{F}_iFi para hacer rotar el cuerpo alrededor de los ejes que pasan por el punto OOO.
Reducción a un sistema de Fuerza-Par en un punto arbitrario
Cualquier sistema general de fuerzas y momentos que actúe sobre un cuerpo rígido puede reducirse siempre a un sistema equivalente de una única fuerza y un único par actuando en un punto específico OOO.
A este par resultante y fuerza resultante combinados se les conoce formalmente como el torsor o llave de fuerzas (wrench) del sistema. Las fórmulas de reducción general quedan expresadas de la siguiente manera:
Fuerza Resultante:
R⃗=∑F⃗\vec{R} = \sum \vec{F}R=∑FMomento Resultante en OOO:
M⃗O=∑(r⃗×F⃗)\vec{M}_O = \sum (\vec{r} imes \vec{F})MO=∑(r×F)
¿Qué ocurre si cambiamos de punto de referencia?
Si en lugar de calcular el momento con respecto al punto OOO decidimos calcularlo con respecto a un nuevo punto AAA (cuyo vector de posición respecto a OOO es r⃗A/O\vec{r}_{A/O}rA/O), el nuevo momento resultante M⃗A\vec{M}_AMA se transforma mediante la siguiente relación física:
M⃗A=M⃗O−(r⃗A/O×R⃗)\vec{M}_A = \vec{M}_O - (\vec{r}_{A/O} imes \vec{R})MA=MO−(rA/O×R)
Esta fórmula demuestra que, si bien la fuerza resultante R⃗\vec{R}R es una cantidad invariable (independiente del punto de reducción elegido), el momento resultante M⃗\vec{M}M sí depende críticamente del punto de referencia seleccionado, a menos que el sistema se reduzca a casos especiales.
Casos particulares y simplificación geométrica
Dependiendo de la disposición espacial de las fuerzas, el sistema general puede simplificarse aún más, eliminando la necesidad de un par de momentos puro. Examinemos los escenarios más comunes en la práctica de la ingeniería:
Sistema de fuerzas concurrentes
Si todas las líneas de acción de las fuerzas del sistema se intersectan en un único punto común, los vectores de posición r⃗i\vec{r}_iri respecto a ese punto de concurrencia hacen que los productos vectoriales r⃗i×F⃗i\vec{r}_i imes \vec{F}_iri×Fi sean nulos.
Fórmula resultante: R⃗=∑F⃗\vec{R} = \sum \vec{F}R=∑F
Momento resultante: M⃗O=0\vec{M}_O = 0MO=0
Conclusión: El sistema se reduce estrictamente a una única fuerza resultante aplicada en el punto de concurrencia. No se requiere ningún par de momentos.
Sistema de Fuerzas Coplanares (en el plano xyxyxy)
En muchas aplicaciones de ingeniería civil y mecánica, las cargas actúan en un plano bidimensional (por ejemplo, el plano xyxyxy). En este escenario, las fuerzas solo tienen componentes en xxx e yyy, y los momentos actúan exclusivamente alrededor del eje perpendicular zzz. Las fórmulas se simplifican notablemente:
Componentes de la fuerza resultante:
Rx=∑Fx,Ry=∑FyR_x = \sum F_x, \quad R_y = \sum F_yRx=∑Fx,Ry=∑FyMagnitud de la fuerza resultante:
R=Rx2+Ry2R = \sqrt{R_x^2 + R_y^2}R=Rx2+Ry2Dirección de la fuerza resultante (ángulo θ hetaθ):
θ=arctan(RyRx) heta = \arctan\left(\frac{R_y}{R_x} ight)θ=arctan(RxRy)Momento resultante escalar respecto a un origen OOO en el plano:
MO=∑(xiFiy−yiFix)M_O = \sum (x_i F_{iy} - y_i F_{ix})MO=∑(xiFiy−yiFix)
Avance de la segunda parte
Hasta aquí hemos establecido las bases matemáticas y vectoriales que definen la reducción de sistemas de fuerzas y las fórmulas analíticas fundamentales para calcular la fuerza y el momento equivalentes.
El Teorema de Varignon y su aplicación práctica para encontrar la línea de acción de la fuerza resultante.
Ejemplos numéricos paso a paso de sistemas de fuerzas en el espacio tridimensional (3D).
Cómo simplificar sistemas de cargas distribuidas complejas (como presión hidrostática o cargas triangulares) en una sola fuerza equivalente.
Casos particulares y simplificaciones en el plano
El análisis general tridimensional de un sistema de fuerzas es robusto, pero en una gran cantidad de aplicaciones prácticas de la ingeniería civil, mecánica y arquitectura, el problema se reduce al plano (2D). Cuando todas las fuerzas y momentos actúan en un plano bidimensional (por ejemplo, el plano xyxyxy), las ecuaciones vectoriales se simplifican drásticamente, facilitando los cálculos algebraicos sin perder rigor físico.
Sistemas de fuerzas concurrentes
Cuando la línea de acción de todas las fuerzas del sistema se cruza en un único punto común, el momento resultante respecto a ese punto es automáticamente cero (M⃗O=0\vec{M}_O = \mathbf{0}MO=0). En consecuencia, el sistema equivalente se reduce únicamente a la fuerza resultante neta:
R⃗=∑i=1nF⃗i\vec{R} = \sum_{i=1}^{n} \vec{F}_iR=i=1∑nFi
En el plano, esto se traduce en dos componentes escalares independientes:
Rx=∑Fix,Ry=∑FiyR_x = \sum F_{ix}, \quad R_y = \sum F_{iy}Rx=∑Fix,Ry=∑Fiy
El módulo de la resultante se obtiene mediante el teorema de Pitágoras y su dirección con la función trigonométrica arcotangente:
R=Rx2+Ry2,θ=arctan(RyRx)R = \sqrt{R_x^2 + R_y^2}, \quad heta = \arctan\left(\frac{R_y}{R_x} ight)R=Rx2+Ry2,θ=arctan(RxRy)
Sistemas de fuerzas paralelas
Otro caso muy común en estructuras (como vigas sometidas a cargas distribuidas) es cuando todas las fuerzas actúan en direcciones paralelas entre sí (por ejemplo, verticales en el eje yyy). En este escenario, las componentes horizontales son nulas y la reducción se simplifica a:
Fuerza resultante: La suma algebraica de las fuerzas paralelas:
Ry=∑FyR_y = \sum F_yRy=∑FyMomento resultante / Posición de la resultante: El momento se genera respecto a un eje perpendicular al plano de las fuerzas. Para encontrar la línea de acción exacta donde se puede ubicar la fuerza resultante equivalente sin alterar el efecto externo, aplicamos el teorema de Varignon: la suma de los momentos de las fuerzas individuales respecto a un punto debe ser igual al momento de la resultante respecto al mismo punto.
xˉ⋅Ry=∑(xi⋅Fiy)\bar{x} \cdot R_y = \sum (x_i \cdot F_{iy})xˉ⋅Ry=∑(xi⋅Fiy)
Donde xˉ\bar{x}xˉ representa la coordenada horizontal de la línea de acción de la fuerza resultante equivalente. Este principio es fundamental para simplificar cargas distribuidas complejas (como el peso propio de una losa o la presión hidrostática) en una única carga puntual concentrada equivalente.
Resolución de un caso práctico paso a paso
Para consolidar la teoría, analicemos un sistema tridimensional de fuerzas actuando sobre una ménsula o estructura rígida en el espacio.
Enunciado del problema
Supongamos que sobre un componente estructural actúan tres fuerzas concurrentes o aplicadas en distintos puntos que generan tanto fuerza como momento:
F⃗1=(200i^−150j^+300k^) N\vec{F}_1 = (200\hat{i} - 150\hat{j} + 300\hat{k}) ext{ N}F1=(200i^−150j^+300k^) N, aplicada en el punto r⃗1=(1,0,2) m\vec{r}_1 = (1, 0, 2) ext{ m}r1=(1,0,2) m.
F⃗2=(−100i^+250j^−50k^) N\vec{F}_2 = (-100\hat{i} + 250\hat{j} - 50\hat{k}) ext{ N}F2=(−100i^+250j^−50k^) N, aplicada en el punto r⃗2=(0,2,1) m\vec{r}_2 = (0, 2, 1) ext{ m}r2=(0,2,1) m.
Un par de fuerzas puro adicional aplicado en la estructura de valor C⃗=(50i^−100j^) N⋅m\vec{C} = (50\hat{i} - 100\hat{j}) ext{ N}\cdot ext{m}C=(50i^−100j^) N⋅m.
Queremos determinar el sistema de fuerzas equivalente (Fuerza resultante R⃗\vec{R}R y Momento resultante M⃗O\vec{M}_OMO) reducido al origen de coordenadas O(0,0,0)O(0,0,0)O(0,0,0).
Paso 1: cálculo de la fuerza resultante (R⃗\vec{R}R)
La fuerza resultante es simplemente la suma vectorial de todas las fuerzas individuales que actúan sobre el cuerpo, independientemente de sus puntos de aplicación:
R⃗=∑F⃗i=F⃗1+F⃗2\vec{R} = \sum \vec{F}_i = \vec{F}_1 + \vec{F}_2R=∑Fi=F1+F2
Sustituyendo los componentes:
R⃗=[200+(−100)]i^+[−150+250]j^+[300+(−50)]k^\vec{R} = [200 + (-100)]\hat{i} + [-150 + 250]\hat{j} + [300 + (-50)]\hat{k}R=[200+(−100)]i^+[−150+250]j^+[300+(−50)]k^
R⃗=100i^+100j^+250k^ N\vec{R} = 100\hat{i} + 100\hat{j} + 250\hat{k} ext{ N}R=100i^+100j^+250k^ N
Paso 2: cálculo del momento resultante en el origen (M⃗O\vec{M}_OMO)
El momento resultante respecto al origen OOO incluye tanto el momento generado por cada fuerza debido a su vector posición (producto vectorial r⃗×F⃗\vec{r} imes \vec{F}r×F) como los pares de fuerza puros aplicados directamente:
M⃗O=∑(r⃗i×F⃗i)+∑C⃗j\vec{M}_O = \sum (\vec{r}_i imes \vec{F}_i) + \sum \vec{C}_jMO=∑(ri×Fi)+∑Cj
Calculamos el primer producto vectorial (r⃗1×F⃗1\vec{r}_1 imes \vec{F}_1r1×F1) mediante un determinante:
r⃗1×F⃗1=∣i^j^k^102200−150300∣\vec{r}_1 imes \vec{F}_1 = \begin{vmatrix} \hat{i} & \hat{j} & \hat{k} \ 1 & 0 & 2 \ 200 & -150 & 300 \end{vmatrix}r1×F1=i^1200j^0−150k^2300
Resolviendo el determinante:
Componente i^\hat{i}i^: (0⋅300−2⋅(−150))=+300(0 \cdot 300 - 2 \cdot (-150)) = +300(0⋅300−2⋅(−150))=+300
Componente j^\hat{j}j^: −(1⋅300−2⋅200)=−(300−400)=+100-(1 \cdot 300 - 2 \cdot 200) = -(300 - 400) = +100−(1⋅300−2⋅200)=−(300−400)=+100
Componente k^\hat{k}k^: (1⋅(−150)−0⋅200)=−150(1 \cdot (-150) - 0 \cdot 200) = -150(1⋅(−150)−0⋅200)=−150
Por lo tanto:
r⃗1×F⃗1=300i^+100j^−150k^ N⋅m\vec{r}_1 imes \vec{F}_1 = 300\hat{i} + 100\hat{j} - 150\hat{k} ext{ N}\cdot ext{m}r1×F1=300i^+100j^−150k^ N⋅m
Calculamos el segundo producto vectorial (r⃗2×F⃗2\vec{r}_2 imes \vec{F}_2r2×F2):
r⃗2×F⃗2=∣i^j^k^021−100250−50∣\vec{r}_2 imes \vec{F}_2 = \begin{vmatrix} \hat{i} & \hat{j} & \hat{k} \ 0 & 2 & 1 \ -100 & 250 & -50 \end{vmatrix}r2×F2=i^0−100j^2250k^1−50
Resolviendo el determinante:
Componente i^\hat{i}i^: (2⋅(−50)−1⋅250)=−100−250=−350(2 \cdot (-50) - 1 \cdot 250) = -100 - 250 = -350(2⋅(−50)−1⋅250)=−100−250=−350
Componente j^\hat{j}j^: −(0⋅(−50)−1⋅(−100))=−(+100)=−100-(0 \cdot (-50) - 1 \cdot (-100)) = -(+100) = -100−(0⋅(−50)−1⋅(−100))=−(+100)=−100
Componente k^\hat{k}k^: (0⋅250−2⋅(−100))=+200(0 \cdot 250 - 2 \cdot (-100)) = +200(0⋅250−2⋅(−100))=+200
Por lo tanto:
r⃗2×F⃗2=−350i^−100j^+200k^ N⋅m\vec{r}_2 imes \vec{F}_2 = -350\hat{i} - 100\hat{j} + 200\hat{k} ext{ N}\cdot ext{m}r2×F2=−350i^−100j^+200k^ N⋅m
Paso 3: Sumar todos los términos de momento
Sumamos los momentos de las fuerzas y el par puro C⃗\vec{C}C:
M⃗O=(r⃗1×F⃗1)+(r⃗2×F⃗2)+C⃗\vec{M}_O = (\vec{r}_1 imes \vec{F}_1) + (\vec{r}_2 imes \vec{F}_2) + \vec{C}MO=(r1×F1)+(r2×F2)+C
M⃗O=(300i^+100j^−150k^)+(−350i^−100j^+200k^)+(50i^−100j^)\vec{M}_O = (300\hat{i} + 100\hat{j} - 150\hat{k}) + (-350\hat{i} - 100\hat{j} + 200\hat{k}) + (50\hat{i} - 100\hat{j})MO=(300i^+100j^−150k^)+(−350i^−100j^+200k^)+(50i^−100j^)
Agrupando componentes:
i^:300−350+50=0\hat{i}: 300 - 350 + 50 = 0i^:300−350+50=0
j^:100−100−100=−100\hat{j}: 100 - 100 - 100 = -100j^:100−100−100=−100
k^:−150+200+0=50\hat{k}: -150 + 200 + 0 = 50k^:−150+200+0=50
Resultado final del sistema equivalente reducido en el origen:
R⃗=100i^+100j^+250k^ N\vec{R} = 100\hat{i} + 100\hat{j} + 250\hat{k} ext{ N}R=100i^+100j^+250k^ N
M⃗O=−100j^+50k^ N⋅m\vec{M}_O = -100\hat{j} + 50\hat{k} ext{ N}\cdot ext{m}MO=−100j^+50k^ N⋅m
Este par de vectores (R⃗\vec{R}R y M⃗O\vec{M}_OMO) representa exactamente el sistema de fuerzas equivalente que sustituye con absoluta precisión a las múltiples cargas originales sobre la estructura.
Errores comunes en el cálculo de sistemas equivalentes
Incluso con bases matemáticas sólidas, es frecuente cometer ciertos tropiezos al resolver problemas de estática aplicada. Conocerlos de antemano garantiza precisión y seguridad en el diseño:
Confundir puntos de reducción: Al calcular los momentos, el vector posición r⃗i\vec{r}_iri depende estrictamente del punto de referencia elegido. Cambiar de origen a mitad del ejercicio sin recalcular los brazos de palanca invalida el resultado.
Signos incorrectos en los productos vectoriales: Un error clásico al aplicar la regla de la mano derecha o los determinantes es desatender los signos negativos alternos en la expansión de la componente j^\hat{j}j^.
Omitir los pares de fuerza puros: Recordar que un par de fuerzas puro no depende del punto de referencia; se suma directamente al momento resultante global sin importar dónde esté aplicado en el cuerpo rígido.
Tratar sistemas no concurrentes como concurrentes: Asumir que la fuerza resultante por sí sola basta para reemplazar un sistema cuyas fuerzas tienen líneas de acción separadas conduce a errores graves de equilibrio, ya que se ignoran los efectos de giro (momentos).
La clave para dominar la estática y el diseño estructural
La búsqueda de la fórmula para el sistema de fuerzas equivalente no es un mero ejercicio académico de álgebra lineal, sino el pilar fundamental sobre el cual se sustentan la estática, la resistencia de materiales y el análisis estructural moderno. Comprender que cualquier conjunto complejo de cargas y momentos externos puede condensarse en una única fuerza resultante y un único momento resultante permite a ingenieros y diseñadores simplificar problemas complejos sin perder de vista la realidad física del comportamiento de los cuerpos rígidos.
Dominar los principios de la suma vectorial de fuerzas, el teorema de Varignon y la reducción al origen abre la puerta al diseño seguro y eficiente de edificios, puentes, maquinaria industrial y componentes mecánicos avanzados.